 شاهین آقامعلی
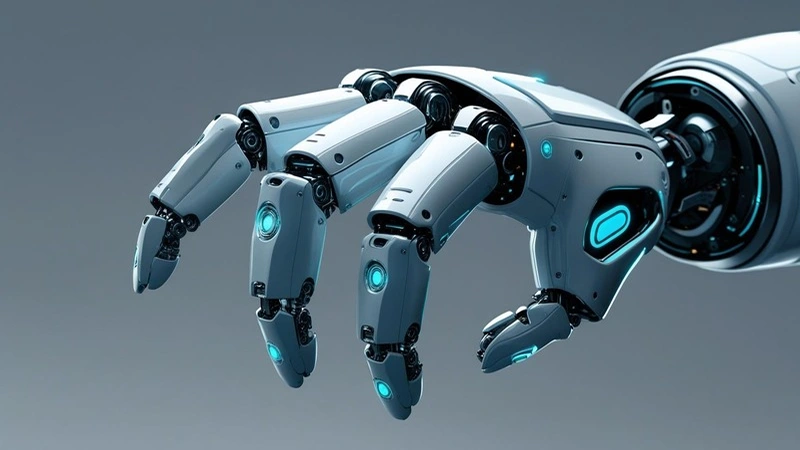
ساخت رباتهایی که بتوانند مانند انسان با محیط اطراف خود تعامل داشته باشند، یکی از اهداف مهم صنعت رباتیک و هوش مصنوعی است. با وجود پیشرفتهای چشمگیر در طراحی رباتهای انساننما، ساخت دست رباتیک شبیه دست انسان که بتواند اشیا را با دقت لمس کند، اجسام ظریف را بدون آسیب بردارد و ابزارهای مختلف را به کار بگیرد، همچنان یک چالش مهندسی پیچیده محسوب میشود.
دست انسان فقط مجموعهای از انگشتان و مفاصل نیست؛ بلکه سامانهای هماهنگ از استخوانها، تاندونها، ماهیچهها، گیرندههای حسی و شبکه عصبی است که با سرعت و دقت بالا فعالیت میکند. بازسازی چنین قابلیتی در یک ربات به ترکیب مهندسی مکانیک، الکترونیک، حسگرهای پیشرفته و الگوریتمهای هوش مصنوعی نیاز دارد. پژوهشهای منتشرشده در سالهای ۲۰۲۵ و ۲۰۲۶ نیز نشان میدهند که با وجود پیشرفت در طراحی دستهای رباتیک چندانگشتی، دستیابی به مهارت حرکتی، حس لامسه دقیق و عملکرد قابل اعتماد در محیطهای غیرقابلپیشبینی همچنان از مسائل مهم این حوزه است.
۱. پیچیدگی ساختار حرکتی دست انسان
یکی از مهمترین موانع ساخت دست رباتیک، پیچیدگی ساختار حرکتی دست انسان است. انگشتان انسان میتوانند به شکلهای مختلف خم شوند، باز شوند، بچرخند و با همکاری یکدیگر اشیا را نگه دارند. شست نیز با قابلیت حرکت در جهتهای مختلف، امکان گرفتن اشیا و انجام حرکات ظریف را فراهم میکند. در طراحی رباتیک، این قابلیتها با استفاده از مفاصل مکانیکی، موتورهای الکتریکی، کابلها و سازوکارهای انتقال نیرو بازسازی میشوند. بااینحال، هرچه تعداد مفاصل و محورهای حرکتی افزایش یابد، طراحی مکانیکی، کنترل حرکت و هماهنگسازی اجزا دشوارتر خواهد شد. به همین دلیل، برخی دستهای رباتیک از تعداد کمتری محرک استفاده میکنند و بخشی از حرکات را به کمک سازوکارهای مکانیکی غیرفعال انجام میدهند.
۲. چرا کنترل نیروی انگشتان دشوار است؟
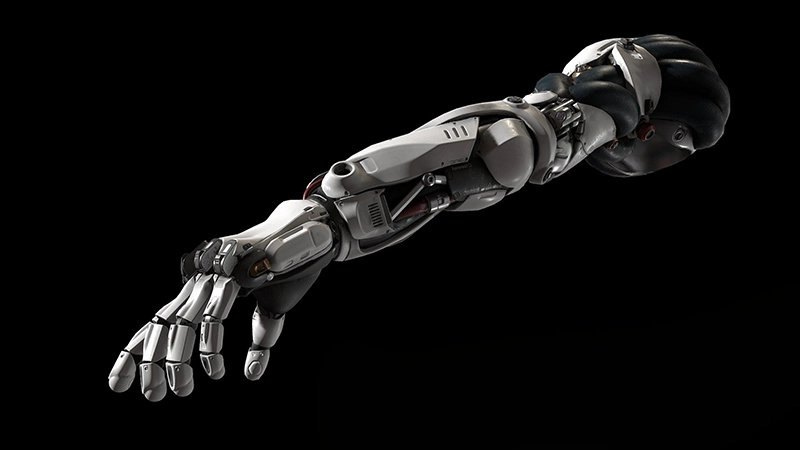
دست انسان میتواند هنگام برداشتن یک تخممرغ نیروی بسیار کمی وارد کند و هنگام گرفتن یک ابزار سنگین، نیروی بیشتری به کار ببرد. تنظیم این نیرو معمولاً بدون محاسبه آگاهانه انجام میشود؛ زیرا مغز بهطور مداوم اطلاعات مربوط به تماس، فشار و وضعیت انگشتان را دریافت و پردازش میکند. در مقابل، دست رباتیک باید با استفاده از حسگرها، مدلهای فیزیکی و الگوریتمهای کنترلی تشخیص دهد که چه مقدار نیرو برای نگهداشتن یک جسم کافی است. نیروی بیشازحد ممکن است به اشیای شکننده آسیب برساند و نیروی ناکافی میتواند باعث لغزش و افتادن آنها شود. این مسئله زمانی دشوارتر میشود که شکل، وزن یا جنس جسم از قبل مشخص نباشد.
۳. نبود حس لامسه طبیعی در رباتها
یکی از تفاوتهای اساسی دست انسان با دست و بازوهای رباتیک، توانایی درک جزئیات تماس است. انسان از طریق گیرندههای پوستی میتواند فشار، لرزش، لغزش و ویژگیهای سطحی اشیا را تشخیص دهد. این اطلاعات به تنظیم سریع حرکت انگشتان کمک میکنند. برای نزدیکشدن به چنین قابلیتی، پژوهشگران از حسگرهای لمسی و فناوری پوست الکترونیکی استفاده میکنند. این حسگرها میتوانند فشار یا تغییر شکل سطح را اندازهگیری کنند و اطلاعات را به سامانه کنترل انتقال دهند. بااینحال، پوششدادن تمام سطوح انگشتان با حسگرهای دقیق، بادوام و کممصرف همچنان دشوار است. همچنین حسگرها باید در برابر ضربه، خمشدن مداوم، رطوبت و سایش مقاومت داشته باشند.
۴. نقش هوش مصنوعی در ساخت دستهای رباتیک هوشمند
حتی اگر یک دست رباتیک از نظر مکانیکی پیشرفته باشد، بدون الگوریتمهای کنترلی مناسب نمیتواند در همه شرایط عملکرد مطلوبی داشته باشد. هوش مصنوعی به ربات کمک میکند اطلاعات دوربینها، حسگرهای لمسی و دادههای حرکتی را ترکیب کند تا بتواند وضعیت جسم و نحوه تعامل انگشتان با آن را بهتر تشخیص دهد.
یادگیری تقلیدی و یادگیری تقویتی
در یادگیری تقلیدی، ربات از نمایش حرکات انسان یا نمونههای موفق استفاده میکند تا مهارتهایی مانند گرفتن فنجان یا جابهجایی اشیا را بیاموزد. در یادگیری تقویتی نیز سامانه با انجام حرکتهای مختلف و دریافت بازخورد، راهبردهای مناسبتری برای انجام وظیفه پیدا میکند. ترکیب این روشها میتواند به بهبود مهارتهای حرکتی کمک کند؛ اما ربات باید آموختههای خود را در شرایطی متفاوت از دادههای آموزشی نیز به کار ببرد. تغییر نور، اصطکاک، شکل جسم یا موقعیت آن ممکن است عملکرد سامانه را کاهش دهد. به همین دلیل، تعمیم مهارتهای یادگرفتهشده به محیط واقعی همچنان یکی از چالشهای اصلی هوش مصنوعی در رباتیک است.
۵. انتخاب موتور، مواد و سازوکار انتقال نیرو
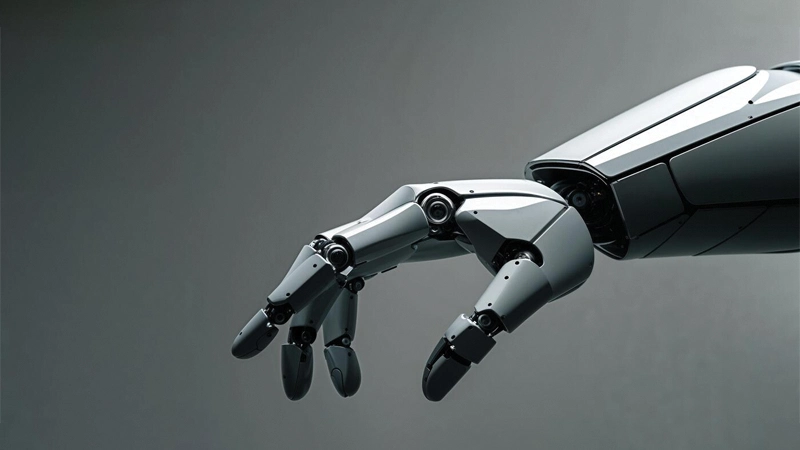
طراحی دست رباتیک فقط به تعداد انگشتان محدود نمیشود. مهندسان باید میان قدرت، سرعت، وزن، ابعاد، مصرف انرژی و دقت حرکتی تعادل برقرار کنند. موتورهای قدرتمند ممکن است فضای زیادی اشغال کنند و وزن دست را افزایش دهند؛ درحالیکه محرکهای کوچکتر همیشه نیروی کافی برای انجام فعالیتهای سنگین را فراهم نمیکنند. استفاده از کابلها و تاندونهای مصنوعی یکی از راهکارهای رایج برای کاهش حجم محرکها و انتقال نیرو به انگشتان است. همچنین ترکیب قطعات سخت با مواد انعطافپذیر میتواند به جذب ضربه و سازگاری بهتر با شکل اشیا کمک کند. بااینحال، اصطکاک کابلها، فرسودگی قطعات، پیچیدگی تعمیرات و نیاز به کالیبراسیون دقیق از مشکلات این روشها هستند.
۶. چرا گرفتن اشیای مختلف هنوز دشوار است؟
گرفتن یک جسم در شرایط آزمایشگاهی با برداشتن آن از یک محیط واقعی تفاوت زیادی دارد. در آزمایشگاه ممکن است موقعیت جسم، شکل آن و شرایط تماس مشخص باشند؛ اما در محیط واقعی، اشیا میتوانند خیس، لغزنده، شکننده، نامتقارن یا در میان وسایل دیگر قرار گرفته باشند. برای مثال، برداشتن یک لیوان شیشهای به تشخیص موقعیت، انتخاب نقاط تماس مناسب، تنظیم نیروی انگشتان و حفظ تعادل جسم نیاز دارد. اگر لیوان هنگام گرفتن اندکی حرکت کند، ربات باید بتواند وضعیت جدید را تشخیص دهد و فشار انگشتان را اصلاح کند. این هماهنگی میان ادراک، برنامهریزی و کنترل حرکتی یکی از دلایلی است که انجام کارهای ظاهراً ساده برای دستهای رباتیک دشوار است.
۷. مقایسه دست انسان و دست رباتیک
برای درک بهتر دشواری ساخت دست رباتیک، باید عملکرد آن را با دست انسان مقایسه کرد. تفاوت اصلی فقط در تعداد مفاصل نیست؛ بلکه در نحوه هماهنگی حرکت، دریافت بازخورد حسی و سازگاری با شرایط جدید نیز دیده میشود.
| ویژگی | دست انسان | دست رباتیک |
|---|---|---|
| کنترل حرکت | هماهنگی ماهیچهها و دستگاه عصبی | موتور، محرک و الگوریتم کنترل |
| حس لامسه | گیرندههای حسی گسترده | حسگرهای لمسی با پوشش محدودتر |
| تنظیم نیروی گرفتن | سازگاری سریع با جسم | وابسته به حسگر و کنترل بازخوردی |
| سازگاری با اشیای جدید | تجربه و یادگیری طبیعی | نیازمند داده، آموزش و تعمیم مهارت |
| تعمیر و نگهداری | ترمیم زیستی با محدودیتهای خاص | تعویض قطعات و تعمیر مکانیکی |
| مصرف انرژی | استفاده از انرژی زیستی | باتری یا منبع تغذیه خارجی |
این مقایسه نشان میدهد که بازسازی ظاهر دست انسان بهتنهایی کافی نیست. هدف اصلی، ایجاد هماهنگی میان حرکت، حس لامسه، کنترل نیرو و یادگیری است؛ قابلیتی که برای فعالیت قابل اعتماد در محیطهای واقعی اهمیت زیادی دارد.
۸. آینده دستهای رباتیک؛ آیا رباتها به مهارت انسان میرسند؟
پیشرفت در حسگرهای لمسی، مواد انعطافپذیر، محرکهای کوچک و مدلهای هوش مصنوعی میتواند دستهای رباتیک را در سالهای آینده توانمندتر کند. پژوهشگران در حال بررسی طراحیهای ترکیبی سخت و نرم، سیستمهای کنترل تطبیقی و روشهای یادگیری هستند تا رباتها بتوانند بدون نیاز به برنامهریزی جداگانه برای هر جسم، مهارتهای خود را به شرایط جدید تعمیم دهند.
این پیشرفتها میتوانند در رباتهای انساننما، خطوط تولید، جراحی، توانبخشی و ساخت اندامهای مصنوعی کاربرد داشته باشند. بااینحال، دستیابی به عملکردی همسطح دست انسان در طیف گستردهای از فعالیتها هنوز به تحقیقات و آزمایشهای بیشتری نیاز دارد. موفقیت نهایی به پیشرفت همزمان سختافزار، حسگرها، الگوریتمهای هوش مصنوعی و قابلیت اطمینان سیستم بستگی خواهد داشت.
نتیجه گیری:
ساخت دست رباتیک شبیه دست انسان یکی از چالشهای مهم مهندسی رباتیک است؛ زیرا دست باید همزمان حرکتهای پیچیده انجام دهد، نیروی مناسب را اعمال کند، تماس با اشیا را تشخیص دهد و در شرایط پیشبینینشده واکنش مناسبی نشان دهد. هوش مصنوعی میتواند با ترکیب دادههای بصری و لمسی، یادگیری مهارت و کنترل تطبیقی، بخشی از این مشکلات را برطرف کند؛ اما جایگزینشدن کامل قابلیتهای زیستی دست انسان هنوز هدفی دشوار است. آینده این فناوری به توانایی مهندسان در ایجاد تعادل میان دقت، انعطافپذیری، هزینه و قابلیت اطمینان وابسته خواهد بود.
منبع مقاله:

پاسخ :